 EN
คู่มือวิศวกรรม JKESS
ขอใบเสนอราคา →การผสานรวมกล่องควบคุมหลัก BMS แรงสูง: คู่มือการเดินสายแบบ CAN, RS485 และแบบ Daisy Chain สำหรับผู้ผสานระบบ
มีพอร์ต RJ45 จำนวน 5 ช่อง ซ็อกเก็ตจ่ายไฟ 5 พิน 1 ช่อง อินพุต AC 1 ช่อง — และตัวต้านทานปลายทาง 1 ตัว ซึ่งผู้ผสานระบบส่วนใหญ่มักลืมติดตั้ง นี่คือตรรกะการเดินสายทั้งหมดสำหรับกล่องควบคุมหลัก HV-BC250 และ HV-BC150-100A
เหตุใดการรวมระบบมาสเตอร์บอกซ์จึงล้มเหลว (และโดยทั่วไปแล้วไม่ได้เกิดจากฮาร์ดแวร์)
ระหว่างการเดินระบบแบตเตอรี่สำรองพลังงาน ความผิดพลาดในการสื่อสารไม่ได้หมายความโดยอัตโนมัติว่ามาสเตอร์บอกซ์เสียหาย ให้เริ่มจากการตรวจสอบตรรกะการเดินสาย: สาย RJ45 เสียบช่องผิด ค่าการตั้งค่า CAN หรือ RS485 ไม่ตรงกัน ขาดตัวสิ้นสุด (termination) ที่จำเป็น หรือสายสัญญาณวางใกล้สายไฟฟ้ามากเกินไป การตรวจสอบเหล่านี้สามารถแก้ไขปัญหาได้ก่อนที่จะเปลี่ยนฮาร์ดแวร์โดยไม่จำเป็น
พิจารณาตัวอย่างการแก้ไขปัญหาทั่วไป: หลังการประกอบและเปิดแหล่งจ่ายไฟ หน้าจอ LCD ตัวหลักแสดงข้อผิดพลาดในการสื่อสารกับอุปกรณ์ย่อย (slave) สาเหตุเกิดจากสายเกตเวย์ 4G ที่ต่อเข้าพอร์ต daisy-chain ของ BMU ตัวเชื่อมต่อ RJ45 ทั้งห้าตัวมีลักษณะคล้ายกัน แต่การกำหนดสัญญาณ (signal assignment) และอุปกรณ์ที่เชื่อมต่อแตกต่างกัน ฉลากบนพอร์ตและแผนผังขา (pinout) ที่ได้รับการยืนยันแล้วมีประโยชน์มากกว่ารูปร่างของตัวเชื่อมต่อ
ปัญหาอีกประการหนึ่งคือการไม่ติดตั้งตัวสิ้นสุดสาย (terminator) ที่ปลายสุดของสายดaisy-chain การใช้สายยาวเกินไป การแยกสาขา การไม่ต่อเนื่องของตัวเชื่อมต่อ และการติดตั้งตัวสิ้นสุดสายไม่ถูกต้อง ล้วนส่งผลต่อความสมบูรณ์ของสัญญาณเมื่อระบบขยายตัว จำนวนกล่องแปดตัวไม่ใช่ขอบเขตทางไฟฟ้าที่ใช้ได้ทั่วไป ขั้นตอนแรกคือแยกเครือข่าย CAN ภายนอกออกจากการเชื่อมต่อแบบ daisy-chain ของ BMU ที่แยกเดี่ยวอย่างชัดเจน จากนั้นจึงติดตั้งตัวสิ้นสุดสายตามที่ระบุไว้สำหรับอินเทอร์เฟซนั้น
คู่มือนี้จัดระเบียบคำนิยามของอินเทอร์เฟซสำหรับ HV-BC250 และ HV-BC150-100A ให้เป็นแหล่งอ้างอิงที่ใช้งานได้จริงสำหรับการติดตั้งและตรวจสอบระบบ แผนผังการจัดวางพอร์ตและรหัสชิ้นส่วนขององค์ประกอบด้านล่างนี้อธิบายการกำหนดค่าที่ครอบคลุมโดยคู่มือนี้ โปรดตรวจสอบให้ตรงกับฉลาก รุ่น (revision) แผนผังขาเชื่อมต่อ (pinout) และแผนผังการเดินสายโครงการที่ได้รับการอนุมัติของหน่วยงานที่จัดส่งมา
พอร์ต RJ45 จำนวน 5 พอร์ต: การจับคู่หน้าที่ (ห้ามสลับใช้งานระหว่างกัน)
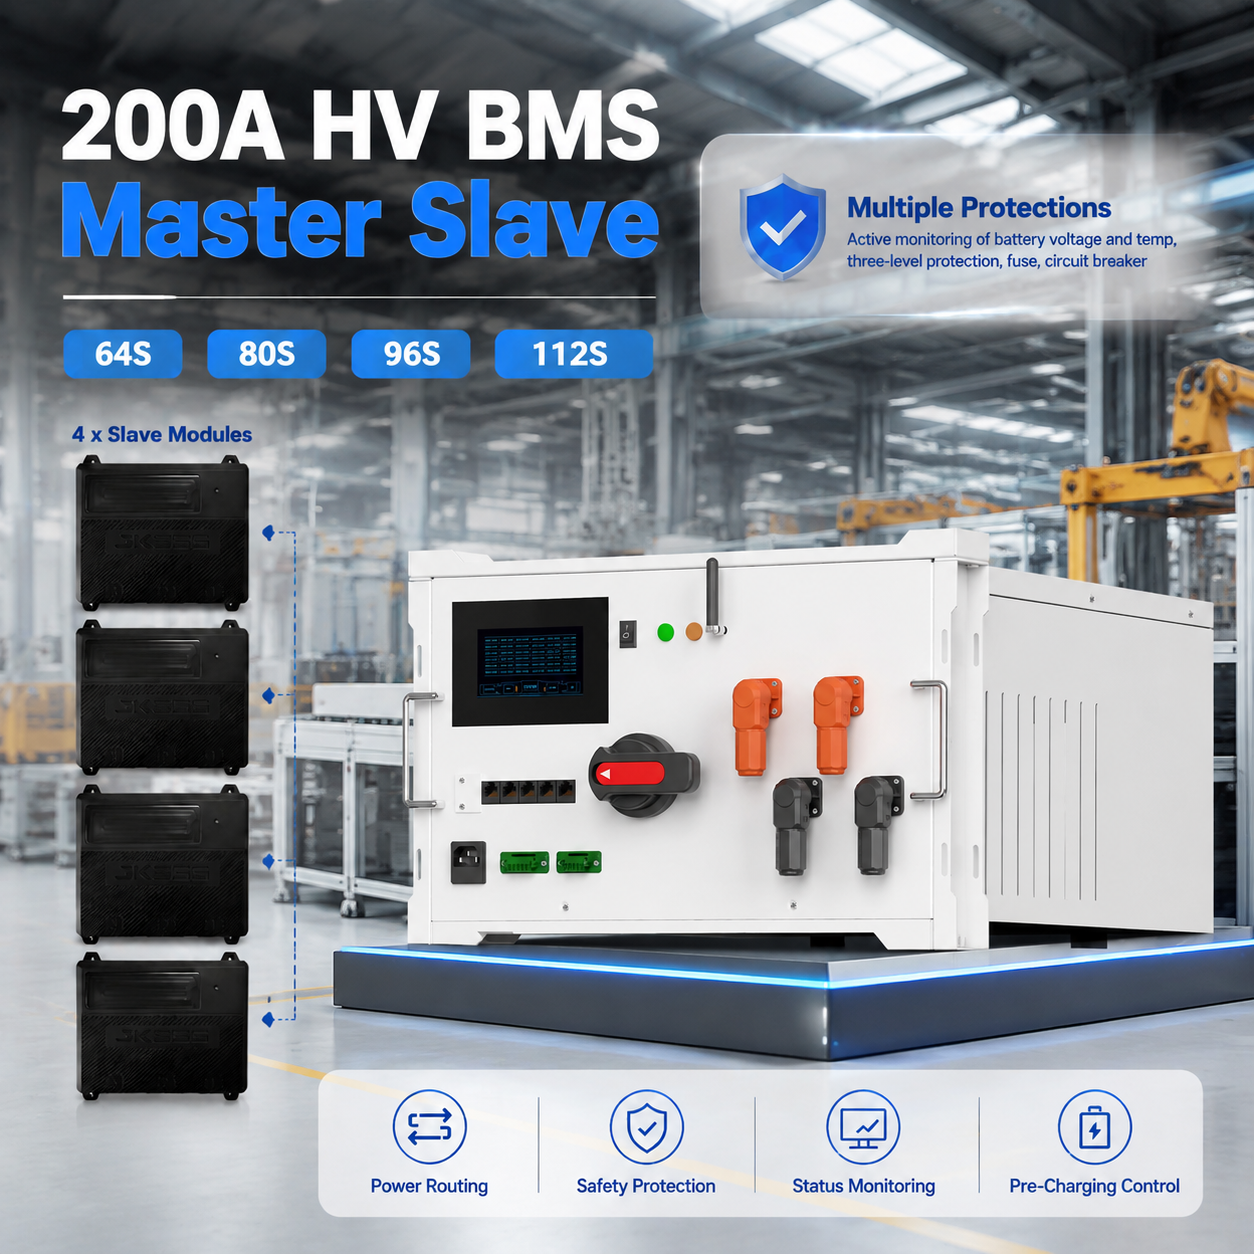
การจัดวางโครงสร้างที่แผงหน้า (front-panel configuration) ที่อธิบายไว้มีพอร์ต RJ45 จำนวนห้าพอร์ต แม้ว่าตัวเชื่อมต่อทางกายภาพจะมีลักษณะเหมือนกันทั้งหมด แต่หน้าที่ ประเภทของอุปกรณ์ที่เชื่อมต่อ และโปรโตคอลการสื่อสารของแต่ละพอร์ตนั้นแตกต่างกัน RJ45 คือรูปแบบตัวเชื่อมต่อที่นี่ ไม่ใช่การระบุว่ารองรับอีเธอร์เน็ตหรือพาวเวอร์โอเวอร์อีเธอร์เน็ต (PoE)
| ป้ายกำกับพอร์ต | เชื่อมต่อกับ | อินเทอร์เฟซการสื่อสาร | อัตราการส่งข้อมูล / ข้อกำหนด | หน้าที่ |
|---|---|---|---|---|
PCS |
PCS / EMS / คอนโทรลเลอร์ควบคุมและตรวจสอบ | CAN2 | 250 กิโลบิตต่อวินาที / 500 กิโลบิตต่อวินาที | การสื่อสารกับระบบแปลงพลังงานและระบบจัดการพลังงาน |
IOT |
เกตเวย์ 4G | CAN2 | 250 กิโลบิตต่อวินาที / 500 กิโลบิตต่อวินาที | อัปโหลดข้อมูลขึ้นคลาวด์และการตรวจสอบจากระยะไกล |
BMU |
กล่องสเลฟ 1 | ห่วงโซ่แบบแยกเดี่ยว | ตามโปรโตคอล BMU ที่ได้รับการอนุมัติ | รวบรวมข้อมูลจากโมดูลสเลฟในกลุ่มแบตเตอรี่ |
DEBUG |
อุปกรณ์ให้บริการ/แก้ไขข้อขัดข้อง | CAN1 | 250 กิโลบิตต่อวินาที / 500 กิโลบิตต่อวินาที | การวินิจฉัยหน้างานและการอัปเดตเฟิร์มแวร์ที่ได้รับอนุญาต |
LCD |
จอแสดงผลในตัว | RS485-1 | 9600/115200 | การแสดงและดำเนินการพารามิเตอร์ในสถานที่ |
อินเทอร์เฟซจ่ายพลังงาน แสดงสถานะ และกระแสสลับ
แยกแยะแหล่งจ่ายไฟแรงต่ำ ขั้วต่อตัวบ่งชี้ภายนอก ช่องรับกระแสสลับ และอุปกรณ์ป้องกันแรงดันสูง ออกจากพอร์ตสื่อสาร หมายเลขชิ้นส่วนและค่าอันดับต่อไปนี้เป็นเพียงข้อมูลอ้างอิงสำหรับการกำหนดค่า โปรดใช้รายการวัสดุที่ได้รับการรับรองสำหรับหน่วยที่จัดส่งจริง
| อินเทอร์เฟซ | ข้อกำหนด | หน้าที่ | หมายเหตุ |
|---|---|---|---|
| ขั้วต่อจ่ายพลังงาน / CAN แบบ 5 ขา | 15EDGKPM-3.81-5P |
ขาเข้า-ออกสำหรับแหล่งจ่ายไฟ 24V และขา CAN สำรอง | ปลั๊กคู่ที่ใช้ร่วมกัน: 15EDGK-M-3.81mm-5P; ตรวจสอบแผนผังขาติดต่อและทิศทางของแหล่งจ่ายไฟ |
| ขั้วต่อสัญญาณไฟแสดงสถานะแบบ 4 ขา | 15EDGKPM-3.81-4P |
ไฟแสดงสถานะการทำงาน/ข้อผิดพลาดภายนอก | ปลั๊กคู่ที่ใช้ร่วมกัน: 15EDGK-M-3.81mm-4P
|
| ช่องรับกระแสสลับสำหรับอุปกรณ์ใช้งาน | 220VAC, 10A | ช่องรับพลังงานเสริมกระแสสลับ | ช่องรับที่ระบุไว้ด้วยฟิวส์ 10 แอมแปร์ โปรดตรวจสอบการติดตั้งชุดอุปกรณ์ให้ถูกต้อง |
| เครื่องสลับร็อคเกอร์ | เปิด / ปิด | สวิตช์ควบคุมไฟฟ้าแรงต่ำ | ตำแหน่งการใช้งาน: เปิด (ON) ต้องตัดแหล่งจ่ายไฟทั้งหมดก่อนทำการบำรุงรักษา — การตั้งค่าเป็นปิด (OFF) เพียงอย่างเดียวไม่ถือว่าเป็นการแยกไฟฟ้าแรงสูง |
| ตัวเชื่อมต่อไฟฟ้า | ซีรีส์ B-E80 | BAT+ / BAT− / PCS+ / PCS− | ค่าความทนทานของขั้วต่อ: 1500 โวลต์ ดีซี, 250 แอมแปร์ ค่านี้ไม่ได้เพิ่มค่าความทนทานระบบโดยรวมของหน่วยหลัก |
| เบรกเกอร์แบบมีเปลือกหุ้ม | 125 แอมแปร์ / 200 แอมแปร์ | การสลับวงจรของแบตเตอรี่คลัสเตอร์ด้วยมือ | ชุดอุปกรณ์ป้องกันมาตรฐาน; ค่ากระแสที่ระบุขึ้นอยู่กับรุ่นที่ใช้ |
| ฟิวส์ | 160 แอมแปร์ / 250 แอมแปร์ | การป้องกันกระแสเกินในวงจรหลัก | ชุดอุปกรณ์ป้องกันมาตรฐาน; เลือกรุ่นที่ระบุไว้ให้ตรงกับความต้องการ |
การจัดวางแหล่งจ่ายไฟเสริมอาจแตกต่างกันได้ โปรดยืนยันว่าอุปกรณ์นี้ใช้แหล่งจ่ายไฟเอซี หรือแหล่งจ่ายไฟภายนอก 24 โวลต์ หรือทางเลือกอื่นที่ได้รับการรับรองแล้วเท่านั้น ห้ามเชื่อมต่อแหล่งจ่ายไฟหลายแหล่งแบบขนานกันเว้นแต่จะมีแผนผังการเดินสายที่อนุญาตให้ทำเช่นนั้นโดยชัดแจ้ง อันดับของขั้วต่อที่ระบุว่า 1500 โวลต์ / 250 แอมแปร์ ไม่สามารถแทนที่ช่วงแรงดันทำงานแบบดีซีที่ 80–1000 โวลต์ หรืออันดับกระแสหลักที่ 100 แอมแปร์ / 200 แอมแปร์ ได้
ลำดับการเดินสายที่ถูกต้อง เทียบกับข้อผิดพลาดทั่วไป
ใช้ลำดับขั้นตอนนี้เพื่อระบุและตรวจสอบการเชื่อมต่อสัญญาณกับระบบเสริมขณะที่ระบบถูกแยกออกอย่างสมบูรณ์ ต้องดำเนินการตรวจสอบการติดตั้งแรงดันสูง (HV) แยกต่างหาก และปฏิบัติตามขั้นตอนการเปิดใช้งานระบบตามที่ได้รับการรับรองก่อนจ่ายไฟฟ้าเข้าระบบ อุปกรณ์ DEBUG และเกตเวย์แบบเลือกใช้จะเชื่อมต่อเฉพาะเมื่อโครงการกำหนดให้จำเป็นเท่านั้น
ตัวต้านทานปลายทาง: เหตุใดจึงต้องให้ความใส่ใจเป็นพิเศษเมื่อมีกล่องควบคุมย่อย (Slave Box) มากกว่า 8 ตัว
ระบบ CAN bus ความเร็วสูงแบบทั่วไปส่งสัญญาณแบบดิฟเฟอเรนเชียลผ่านสายส่งสัญญาณ การติดตั้งตัวต้านทานปลายทางไม่ถูกต้อง หรือไม่มีเลย จะทำให้เกิดสัญญาณสะท้อนซึ่งรบกวนการสื่อสารได้ ความยาวของสาย ความยาวของสายแยกย่อย (stub) โครงสร้างเครือข่าย (topology) และช่วงเวลาของขอบสัญญาณ (signal edge timing) ล้วนมีผลต่อการทำงาน จำนวนโหนดที่เพิ่มขึ้นไม่ได้หมายความว่าจะมีจุดหนึ่งที่การติดตั้งตัวต้านทานปลายทางจะกลายเป็นสิ่งจำเป็นทันที
สำหรับบัส CAN ความเร็วสูงแบบทั่วไป ให้ติดตั้งตัวต้านทานปลายทางตามที่ระบุไว้ที่ปลายทางทางกายภาพทั้งสองข้าง โดยทั่วไปคือ 120 โอห์มที่แต่ละปลาย ตรวจสอบก่อนว่าอุปกรณ์ปลายทางมีตัวต้านทานปลายทางที่เปิดใช้งานอยู่แล้วหรือไม่ ก่อนจะติดตั้งชิ้นส่วนภายนอกเพิ่มเติม ตัวควบคุมหลัก (master) อาจทำหน้าที่เป็นปลายทางทางกายภาพหนึ่งของเครือข่าย CAN ห้ามติดตั้งตัวต้านทานที่โหนดทุกจุด
ห่วงโซ่แบบแยกสัญญาณ (isolated daisy chain) ของ BMU เป็นอินเทอร์เฟซที่แยกต่างหาก สำหรับการจัดเรียงกล่องลูกข่าย (slave-box) จำนวน 4–16 ตัวตามที่อธิบายไว้ ให้ยืนยันอุปกรณ์เสริมเฉพาะสำหรับปลายห่วงโซ่ พอร์ตที่ใช้ และความยาวสายสูงสุดกับแผนผังเดินสาย JKESS สำหรับการจัดวางที่มีกล่องมากกว่าแปดตัว ให้ทบทวนโครงสร้างเครือข่าย (topology) และความยาวสายอย่างชัดเจน อย่าตีความข้อนี้ว่าเป็นการอนุญาตให้ละเว้นการติดตั้งตัวต้านทานปลายทางที่จำเป็นในระบบขนาดเล็ก หรือเป็นหลักฐานว่าตัวต้านทาน CAN แบบทั่วไป 120 โอห์มสามารถติดตั้งได้ที่พอร์ต BMU
อาการที่ควรตรวจสอบ
- เกิดสัญญาณเตือนการสื่อสารลูกข่ายแบบไม่สม่ำเสมอบนหน้าจอ LCD ของตัวควบคุมหลัก
- เวลาตอบกลับการประสานงานระหว่างลูกข่ายกับตัวควบคุมหลักเกินเป้าหมายโครงการที่กำหนดไว้ที่ <1 วินาที
- ข้อมูลการตรวจสอบผ่านคลาวด์มีช่วงเวลาที่ขาดหายหรือมีการบันทึกเวลา (timestamp) ไม่สม่ำเสมอ
- คำสั่งการปรับสมดุลแบบแอคทีฟถูกหน่วงหรือหายไป
อาการเหล่านี้ไม่เฉพาะเจาะจงกับการต่อปลาย (termination) โปรดตรวจสอบกำลังไฟของโหนด ความต่อเนื่องของสายเคเบิล การกำหนดค่าอุปกรณ์ และสัญญาณรบกวน ภายในกรอบการวิเคราะห์ข้อผิดพลาดเดียวกัน
| กล่องย่อย | ข้อกำหนดการต่อปลาย | การวางแผนการสื่อสาร |
|---|---|---|
| 4–8 | ติดตั้งตัวต่อปลายแบบเชนเอนด์ (chain-end terminator) ที่ได้รับการรับรอง ณ ตำแหน่งที่แผนภาพแบบจำลองระบุไว้ | จำนวนโหนดที่น้อยไม่ทำให้ยกเว้นข้อกำหนดการต่อปลาย — โปรดตรวจสอบความยาวและเส้นทางของสายเคเบิล |
| 9–12 | ยืนยันข้อกำหนดการต่อปลายที่ปลาย JKESS อย่างชัดแจ้ง และติดตั้งชิ้นส่วนที่ระบุไว้ | ตรวจสอบห่วงโซ่ทั้งหมดภายใต้สภาวะการใช้งานจริง — การไม่ต่อปลายตามที่กำหนดอาจก่อให้เกิดข้อผิดพลาดแบบเป็นครั้งคราว |
| 13–16 | ยืนยันโครงสร้างเครือข่ายที่รองรับ ข้อกำหนดการต่อปลายที่ปลายเชน และความยาวสายเคเบิลสูงสุด ก่อนเริ่มใช้งานจริง | ตรวจสอบโหนดทุกตัวและเป้าหมายของการจับมือ (handshake) — จำนวนกล่องอย่างเดียวไม่สามารถกำหนดความสมบูรณ์ของสัญญาณได้ |
เอกสารอ้างอิงเชิงเทคนิค แนวทางการสื่อสารระบบ BMS แรงดันสูง JKESS โปรดยืนยันประเภทของบัสและรุ่นผลิตภัณฑ์ที่เกี่ยวข้องก่อนนำกฎการสิ้นสุดห่วงโซ่ไปใช้
พารามิเตอร์การสื่อสาร: อัตราความเร็วในการส่งข้อมูล (Baud Rate), การประสานงาน (Handshake), และโปรโตคอล
การมีขั้วต่อที่ตรงกันและอัตราความเร็วที่ตรงกันเป็นเพียงจุดเริ่มต้นเท่านั้น โปรดตกลงร่วมกับผู้จัดจำหน่ายระบบ PCS/EMS หรือหน้าจอแสดงผลเกี่ยวกับการจัดเรียงขาสัญญาณ (signal pinout), โปรโตคอลการใช้งาน, การระบุที่อยู่ (addressing), และการตั้งค่าเฟิร์มแวร์ ก่อนเริ่มใช้งานจริง
| พารามิเตอร์ | ข้อกำหนด | หมายเหตุ |
|---|---|---|
| ช่องสัญญาณ CAN | 2: CAN1 + CAN2 | CAN1 สำหรับการดีบัก; CAN2 สำหรับ PCS / IOT ตามแผนผังอินเทอร์เฟซที่ระบุ |
| อัตราบิต CAN | 250 กิโลบิตต่อวินาที / 500 กิโลบิตต่อวินาที | 250 / 500 กิโลบิต/วินาที; ต้องสอดคล้องกับอัตราของ PCS/EMS และโปรโตคอลการใช้งาน |
| ช่องสัญญาณ RS485 | 2: RS485-1 + RS485-2 | RS485-1 สำหรับหน้าจอ LCD; ยืนยันการจัดเรียงขา (pin allocation) ของ RS485-2 ตามเอกสารข้อมูลรุ่น |
| อัตราบิต RS485 | 9600/115200 | ต้องสอดคล้องกับการตั้งค่าหน้าจอ รวมถึงรูปแบบการจัดโครงสร้างข้อมูล (framing) และที่อยู่อุปกรณ์ |
| โปรโตคอลแบบเชื่อมต่อแบบต่อเนื่อง (daisy-chain) | การเชื่อมต่อ BMU แบบแยกฉนวน | ข้อมูลผลิตภัณฑ์สาธารณะของ HV-BC250 ใช้ IPO/IMO โปรดยืนยันชื่อเรียกอินเทอร์เฟซที่แน่นอนและแผนผังขา (pinout) สำหรับรุ่นที่จัดส่ง |
| การจับมือระหว่างอุปกรณ์รองกับอุปกรณ์หลัก | <1 วินาที | เป้าหมายในการยอมรับการตั้งค่า; ยืนยันวิธีการวัดเฉพาะเฟิร์มแวร์ |
| ความต้านทานฉนวน | ≥1 เมกะโอห์ม ที่แรงดันกระแสตรง 1,000 โวลต์ | ใช้ได้เฉพาะภายใต้ขั้นตอนการทดสอบเฉพาะรุ่นที่ได้รับการอนุมัติเท่านั้น โดยมีจุดทดสอบที่กำหนดไว้ชัดเจนและการแยกวงจรไฟฟ้าอย่างเหมาะสม |
รายการตรวจสอบการวางระบบ: 14 ข้อที่ต้องดำเนินก่อนและหลังเปิดจ่ายไฟ
ดำเนินการตรวจสอบข้อ 1–11 ขณะที่ระบบถูกแยกออกและอยู่ในสถานะตามที่ขั้นตอนที่ได้รับการอนุมัติระบุไว้ ให้ดำเนินการตรวจสอบข้อ 12–14 เฉพาะหลังจากได้รับอนุญาตให้จ่ายไฟแล้วเท่านั้น โปรดเลือกช่องทำเครื่องหมายเมื่อท่านทบทวนแต่ละรายการ
ข้อกำหนดการผสานรวมระบบเก็บพลังงานแรงสูง (HV BESS) ของ JKESS
เลือกชุดควบคุมหลัก (master) และชุดควบคุมย่อย (slave) ตามกระแสไฟฟ้า แรงดันไฟฟ้า รูปแบบเซลล์แบตเตอรี่ และข้อกำหนดการสื่อสารของระบบสุดท้าย ทั้งนี้เซลล์แบตเตอรี่ไม่รวมอยู่ในชุดดังกล่าว ใช้แผ่นข้อมูลที่ได้รับการอนุมัติและรายการวัสดุของโครงการ (bill of materials) เพื่อยืนยันพารามิเตอร์ด้านล่างสำหรับรุ่นฮาร์ดแวร์ที่จัดส่ง
| องค์ประกอบ | รุ่น / รูปแบบการติดตั้ง | พารามิเตอร์หลัก |
|---|---|---|
| กล่องควบคุมหลัก 200 A | HV-BC250 | กระแสต่อเนื่อง 200 แอมแปร์; แรงดันตรง 80–1000 โวลต์; เซลล์แบบอนุกรม 32–273 ชุด ตามที่ระบุไว้ในภาพรวมผลิตภัณฑ์ ขึ้นอยู่กับรุ่นที่ได้รับการรับรอง |
| กล่องควบคุมหลัก 100 แอมแปร์ | HV-BC150-100A | 100 แอมแปร์; แรงดันตรง 80–1000 โวลต์; ยืนยันค่ากระแสต่อเนื่องสำหรับรุ่นที่จัดส่งจริง |
| ชุดกล่องควบคุมรองขนาด 6U | HV-B6U | แบตเตอรี่ลิเทียมเฟอโรฟอสเฟต 16 เซลล์; พร้อมสายเคเบิล CCS; น้ำหนักอ้างอิงของชุด 28.55 กิโลกรัม |
| ชุดกล่องควบคุมรองขนาด 4U | ชุด HV Slave 4U | แบตเตอรี่ลิเทียมเฟอโรฟอสเฟต 16 เซลล์; ตัวเรือนแบบกะทัดรัด; ไม่รวมสายเคเบิล CCS ในชุดที่ระบุ |
| สเลฟ BMS แบบแอคทีฟบาลานซ์ | BMU-H5-16 | ระบบสมดุลแบบแอคทีฟ 2 แอมแปร์; การวัดแรงดันแม่นยำ ±0.005 โวลต์; มีขาเชื่อมต่อเซ็นเซอร์อุณหภูมิ NTC จำนวน 8 ช่อง |
| จำนวนกล่องควบคุมรอง | กล่องรอง 4–16 ตัว | คลาสระบบตัวอย่าง 64–256 กิโลวัตต์-ชั่วโมง โดยใช้โมดูลที่มีความจุเฉลี่ย 16 กิโลวัตต์-ชั่วโมง; พลังงานจริงขึ้นอยู่กับความจุของเซลล์ |
| ช่วงแรงดันระบบ | 80–1000 โวลต์ ดีซี | 64S–256S สำหรับกล่องขนาด 4–16 × 16S; ตรวจสอบขีดจำกัดแรงดันเซลล์และช่วงแรงดันที่อุปกรณ์แปลงพลังงาน (PCS) สามารถทำงานได้ |
| การตรวจสอบ | หน้าจอ LCD / การเชื่อมต่อผ่านไวไฟ / แอปพลิเคชัน CloudESS | การตรวจสอบผ่านเว็บและแอปพลิเคชัน; ฟังก์ชันที่ใช้งานได้ขึ้นอยู่กับการตั้งค่าเกตเวย์และเฟิร์มแวร์ |
ผลิตภัณฑ์ ส่งข้อมูล: กล่องควบคุมหลัก HV-BC250 และ การคำนวณขนาดระบบแบบโมดูลาร์ JKESS ข้อมูลผลิตภัณฑ์สาธารณะระบุทั้งช่วงเซลล์ 32–273 ตัว และช่วงระบบ 64–256 ตัว โปรดยืนยันช่วงที่รองรับจริงสำหรับฮาร์ดแวร์และรุ่นเฟิร์มแวร์ที่ใช้งานอยู่
คำถามที่พบบ่อย
พอร์ต RJ45 จำนวน 5 พอร์ตบนกล่องควบคุมหลัก JKESS HV ใช้ทำหน้าที่อะไร
พอร์ต RJ45 ห้าพอร์ตในโครงสร้างอินเทอร์เฟซนี้คือ PCS (PCS/EMS ผ่าน CAN2 ที่ความเร็ว 250k/500k), IOT (เกตเวย์ 4G ผ่าน CAN2), BMU (กล่องย่อยหมายเลข 1 ผ่านห่วงโซ่แบบแยกสัญญาณ), DEBUG (อุปกรณ์บริการผ่าน CAN1) และ LCD (จอแสดงผลในตัวผ่าน RS485-1 ที่ความเร็ว 9600/115200) พอร์ตเหล่านี้มีรูปร่างของขั้วต่อเหมือนกัน แต่ไม่สามารถใช้แทนกันได้ตามหน้าที่ การตรวจสอบฉลากของพอร์ตและแผนผังขาที่ได้รับอนุมัติสำหรับรุ่นฮาร์ดแวร์ที่จัดส่งมาเป็นสิ่งจำเป็น เนื่องจากสัญลักษณ์ RJ45 ไม่ได้หมายถึงอีเธอร์เน็ต
เหตุใดจึงจำเป็นต้องใช้ตัวต้านทานปลายทางสำหรับการสื่อสารแบบห่วงโซ่?
สายส่งที่ไม่มีการต่อปลาย (termination) อาจทำให้เกิดการสะท้อนของสัญญาณและรบกวนการสื่อสาร บัส CAN ความเร็วสูงแบบทั่วไปมักใช้ตัวต่อปลายค่า 120 โอห์ม ที่ปลายทั้งสองข้างของสาย ไม่ว่าจะมีโหนดมากกว่าแปดตัวหรือไม่ ก้านเชื่อมต่อแบบแยกฉนวน (isolated daisy chain) ของ BMU เป็นอินเทอร์เฟซที่แยกต่างหาก: ให้ใช้ตัวต่อปลายตามข้อกำหนดของ JKESS ที่พอร์ตสลิฟตัวสุดท้าย ตามที่แผนผังเดินสายที่ได้รับอนุมัติระบุไว้ และห้ามใช้ตัวต่อปลาย CAN แบบทั่วไปแทน สำหรับการจัดวางที่มีกล่องสลิฟมากกว่าแปดตัว จำเป็นต้องตรวจสอบอย่างชัดเจนว่าตัวต่อปลาย ความยาวของสาย และโครงสร้างเครือข่าย (topology) ที่รองรับนั้นสอดคล้องกับข้อกำหนดของ JKESS
หากไม่ติดตั้งตัวต่อปลาย จะเกิดอะไรขึ้น
หากไม่มีการติดตั้ง termination ที่ระบุไว้ อาการที่อาจเกิดขึ้นได้ ได้แก่ สัญญาณเตือนการสื่อสารกับหน้าจอ LCD แบบไม่สม่ำเสมอ เวลาตอบกลับจาก slave ไปยัง master นานกว่าค่าที่กำหนด ช่วงเวลาในข้อมูลที่ส่งขึ้นคลาวด์มีช่องว่าง และคำสั่งการปรับสมดุล (balancing) ล่าช้าหรือหายไป อาการเหล่านี้อาจเกิดจากสาเหตุอื่น เช่น การสูญเสียพลังงาน สายเคเบิลเสียหาย สัญญาณรบกวน หรือข้อผิดพลาดในการตั้งค่า จึงไม่สามารถสรุปได้ว่าเกิดจากข้อบกพร่องของ termination โดยต้องตรวจสอบประเภทของ bus ที่ใช้งานจริง termination ที่ได้รับการรับรอง และการเดินสายเคเบิลก่อนพิจารณาเปลี่ยนชิ้นส่วนฮาร์ดแวร์
ควรใช้อัตราความเร็ว (baud rate) เท่าใดสำหรับการสื่อสารผ่าน CAN
กล่อง HV master ของ JKESS รุ่นนี้รองรับอัตราความเร็ว CAN ที่ 250k และ 500k (250 และ 500 kbit/s) อัตราความเร็วที่เลือกต้องสอดคล้องกับการตั้งค่าของ PCS/EMS นอกจากนี้ ต้องให้สอดคล้องกับโปรโตคอลการใช้งาน รหัสตัวระบุข้อความ (message identifiers) การจัดลำดับขาเชื่อมต่อ (pin assignment) และการตั้งค่าเฟิร์มแวร์ ซึ่งการจับคู่เพียงแค่อัตราบิต (bit rate) อย่างเดียวจะไม่ทำให้ระบบสามารถทำงานร่วมกันได้
ฉันจะตรวจสอบว่าการสื่อสารทำงานถูกต้องหรือไม่ได้อย่างไร
หลังจากดำเนินการเปิดไฟฟ้าตามลำดับที่ได้รับการอนุมัติแล้ว ให้ตรวจสอบสัญญาณแสดงสถานะ: สีเขียวหมายถึงกำลังทำงาน ส่วนสีส้มหมายถึงเกิดข้อผิดพลาด โปรดยืนยันรูปแบบของสัญญาณที่คงที่หรือกระพริบตามคู่มือรุ่นที่ระบุ ใช้หน้าจอ LCD หรือแอปพลิเคชัน WiFi เพื่อยืนยันแรงดันไฟฟ้า อุณหภูมิ และสถานะการปรับสมดุลของกล่องย่อย (slave box) ทุกตัว วัดระยะเวลาในการจับมือ (handshake) ระหว่างกล่องย่อยกับกล่องหลัก (master) เทียบกับเป้าหมายที่กำหนดไว้ในโครงการ ซึ่งต้องไม่เกิน <1 วินาที โดยใช้วิธีการทดสอบที่ระบุไว้ หากพบว่ามีโหนดใดโหนดหนึ่งหายไป ให้ตรวจสอบสาเหตุจากแหล่งจ่ายไฟ เส้นทางสายเคเบิล การตั้งค่า และการต่อปลาย (termination) ตามที่ระบุไว้
สายเคเบิลสำหรับการสื่อสารกับสายเคเบิลจ่ายไฟควรเดินแยกกันหรือไม่
ใช่ ควรเดินสายเคเบิลสำหรับการสื่อสารแยกออกจากสายเคเบิลจ่ายไฟเพื่อลดการรบกวนจากสนามแม่เหล็กไฟฟ้า (EMI) และปฏิบัติตามข้อกำหนดของโครงการเกี่ยวกับระยะห่างระหว่างสายเคเบิลและการต่อสายดินของฉนวนหุ้ม (shield bonding) ใช้ชุดสายเคเบิล RJ45 แบบมีฉนวนหุ้มและเป็นแบบเกลียวคู่ (shielded twisted-pair) ตามที่ระบุ พร้อมระบบป้องกันแรงดึง (strain relief) และการจัดเรียงขา (pinout) ที่ถูกต้อง โดยสายเคเบิล Ethernet แบบทั่วไป (patch cable) ไม่สามารถใช้งานแทนได้โดยอัตโนมัติ กรณีที่เส้นทางสายเคเบิลจำเป็นต้องข้ามกัน ให้ปฏิบัติตามแผนผังการติดตั้งที่ได้รับการอนุมัติ
ความต้านทานฉนวนที่กำหนดก่อนจ่ายไฟคือเท่าใด
ค่าอ้างอิงสำหรับการรวมระบบคือ ≥1 เมกะโอห์ม ที่แรงดันกระแสตรง 1,000 โวลต์ ให้ใช้ค่านี้เฉพาะเมื่อขั้นตอนการทดสอบเฉพาะรุ่นที่ได้รับการรับรองยืนยันจุดที่ต้องทดสอบ แรงดันที่ใช้ ระยะเวลา และส่วนประกอบที่ต้องแยกหรือตัดออก เทคนิคเกียนที่มีคุณสมบัติเหมาะสมต้องตัดแหล่งพลังงานทั้งหมดออกอย่างสมบูรณ์ ตรวจสอบให้แน่ใจว่าไม่มีแรงดันอยู่จริง ปกป้องอุปกรณ์อิเล็กทรอนิกส์ที่ไวต่อแรงดัน และปล่อยประจุในวงจรที่ทำการทดสอบแล้วหลังเสร็จสิ้น ห้ามใช้แรงดันกระแสตรง 1,000 โวลต์กับระบบ BMS ที่ประกอบเสร็จแล้ว พอร์ตการสื่อสาร เซลล์แบตเตอรี่ หรือ PCS ที่เชื่อมต่ออยู่โดยไม่พิจารณาอย่างรอบคอบ
กล่องแม่หนึ่งตัวสามารถรองรับกล่องลูกได้กี่ตัว
การจัดวางแบบโมดูลาร์ JKESS ที่ระบุไว้รองรับกล่องแบตเตอรี่ย่อยได้ 4–16 กล่องต่อเวอร์ชันหลักที่ผ่านการรับรอง ซึ่งสอดคล้องกับการจัดเรียงเซลล์แบบ 64S–256S เมื่อกล่องแต่ละกล่องมีเซลล์ 16 ตัว ช่วงความจุ 64–256 กิโลวัตต์-ชั่วโมง เป็นเพียงตัวอย่างของระดับระบบโดยอิงจากโมดูลมาตรฐานที่มีความจุนอมินัล 16 กิโลวัตต์-ชั่วโมง ไม่ใช่ความจุพื้นฐานของชุดเปล่า การใช้เซลล์ขนาด 314 แอมแปร์-ชั่วโมง ที่แรงดันนอมินัล 3.2 โวลต์ ร่วมกับกล่องแบบ 16S สี่ถึงสิบหกกล่อง จะให้ความจุโดยประมาณ 64.3–257.2 กิโลวัตต์-ชั่วโมง การขยายระบบยังจำเป็นต้องยืนยันค่ากระแสสูงสุดของหน่วยหลัก ช่วงแรงดันของ PCS ระบบป้องกัน ข้อจำกัดของเฟิร์มแวร์ และความเข้ากันได้ของเซลล์
เวลาที่กำหนดสำหรับการตอบกลับสัญญาณมือสอง (handshake) ระหว่างหน่วยย่อยกับหน่วยหลักคือเท่าใด
ข้อกำหนดการผสานรวมใช้เวลาตอบกลับแบบมือสองต่อมือหนึ่ง (slave-to-master handshake response time) น้อยกว่า 1 วินาที เป็นเป้าหมายสำหรับการรับรองระหว่างการติดตั้งและการบำรุงรักษา โปรดยืนยันว่าเฟิร์มแวร์ที่เกี่ยวข้องนิยามและวัดช่วงเวลานี้อย่างไร หากเกินค่าที่กำหนด ให้ตรวจสอบแหล่งจ่ายไฟของโหนด การตั้งค่าโหนด ความต่อเนื่องของสายเคเบิล การต่อปลายบัสตามมาตรฐานที่ได้รับอนุมัติ และสัญญาณรบกวน ให้ตรวจสอบอัตราการส่งข้อมูล (baud rate) เฉพาะบนอินเทอร์เฟซที่การตั้งค่านั้นมีผลบังคับใช้
JKESS จัดเตรียมแผนผังการเดินสายสำหรับการผสานรวมกล่องควบคุมหลัก (master box) หรือไม่
JKESS จัดเตรียมเอกสารทางเทคนิคและการสนับสนุนการผสานรวมสำหรับผลิตภัณฑ์ HV BESS ของตน โปรดขอแผนผังการเดินสาย แผนผังขาต่อคอนเนกเตอร์ (connector pinout) โปรโตคอลเฟิร์มแวร์ และขั้นตอนการติดตั้ง (commissioning procedure) ที่ตรงกับรุ่น HV-BC250 หรือ HV-BC150-100A ที่จัดส่งจริง โดยสำหรับคำสั่งซื้อโครงการ B2B สามารถจัดเตรียมการสนับสนุนทางเทคนิคระยะไกลเพื่อทบทวนโครงสร้างเครือข่าย (topology) การต่อปลายบัส (termination) และลำดับขั้นตอนการติดตั้ง
ต้องการความช่วยเหลือในการผสานรวมกล่องควบคุมหลัก (master box) ของระบบจัดการแบตเตอรี่แรงดันสูง (HV BMS) หรือไม่
แบ่งปันการตั้งค่าระบบของท่านกับทีมวิศวกรของเรา เราจะช่วยท่านวางแผนโครงสร้างการเชื่อมต่อแบบดิซี่เชน (daisy chain) การจัดวางตัวต้านทานปลายทาง (terminal resistor) การตั้งค่าอัตราความเร็วในการส่งข้อมูล (baud rate) และลำดับการเดินเครื่อง
ขอใบเสนอราคาแบบกำหนดเอง →